MeTop.ai

R2S2R 具身智能解决方案

从真实世界出发,
训练后再回到真实世界

以 Real-to-Sim-to-Real(R2S2R)数据闭环,将真实场景转化为可训练、可评测的可信三维环境,再把经过验证的任务部署回真实现场,并用运行数据持续反哺空间、模型和任务。
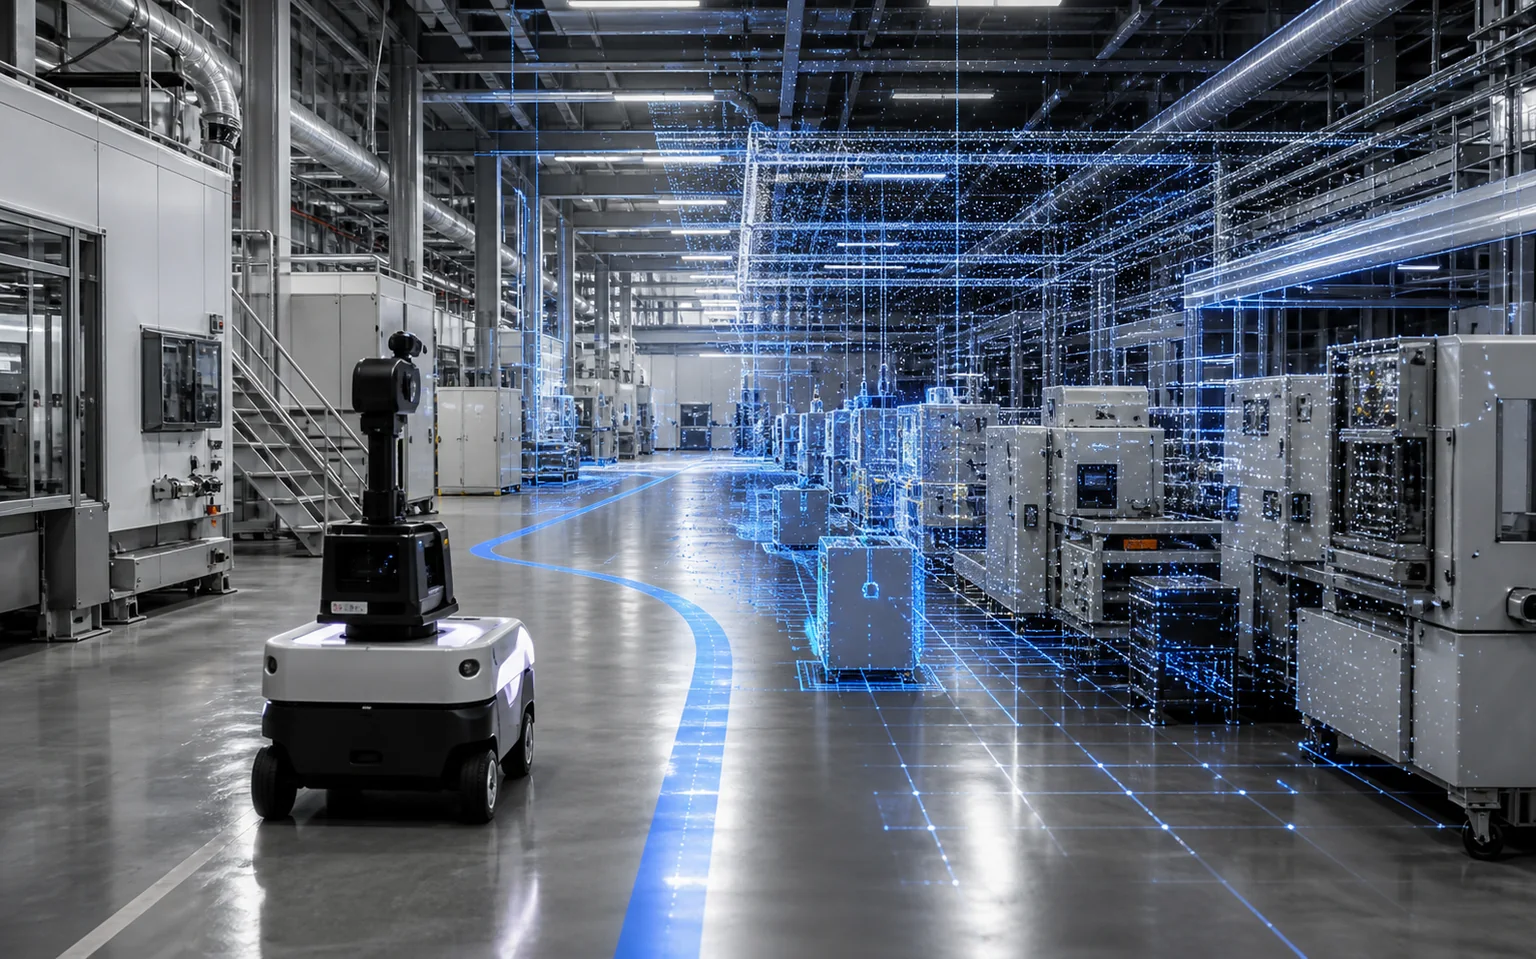
R2S2R 真实工厂与机器人任务闭环

R2S2R / REAL-TO-SIM-TO-REAL

Real|真实世界采集

采集照片、视频、无人机影像和点云,重建可信三维空间。

Sim|训练与验证

在数字环境中配置对象、路线、事件与任务,记录训练和评测结果。

Real|部署与回流

连接真实机器人和现场系统,让运行数据持续反哺下一轮优化。

查看 R2S2R Demo

查看真实园区巡检任务从场景配置到运行验证的演示。

落地重点

具身智能落地,需要 R2S2R 数据闭环

单次建模或离线训练难以覆盖真实世界变化。MeTop.ai 以统一空间坐标连接场景、任务、评测、部署和运行反馈。

01

真实场景难以复现

危险、复杂和长尾场景难以反复采集与验证。

02

训练环境与现场空间割裂

地图、对象、路线、事件和任务缺少统一坐标与语义关联。

03

部署结果难以持续回流

现场测试结果没有沉淀为下一轮训练、评测和任务优化的数据。

R2S2R 核心能力

从真实世界到数字训练,再回到真实现场

以可信实景三维为起点,连接环境、对象、任务、评测、部署与运行反馈。
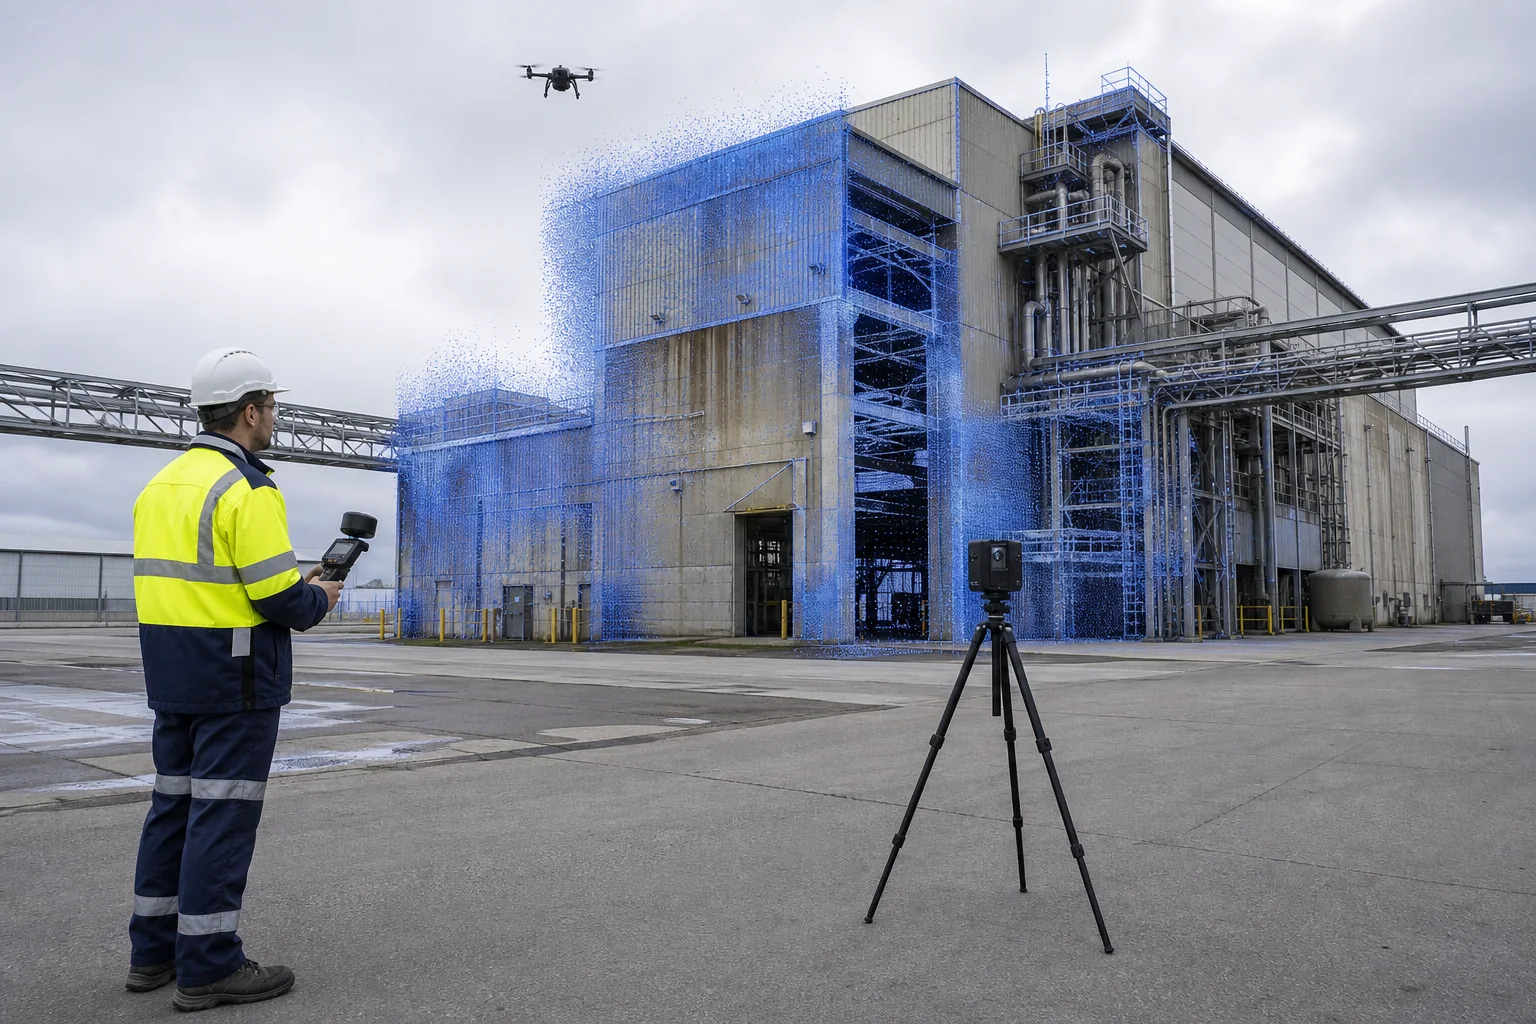
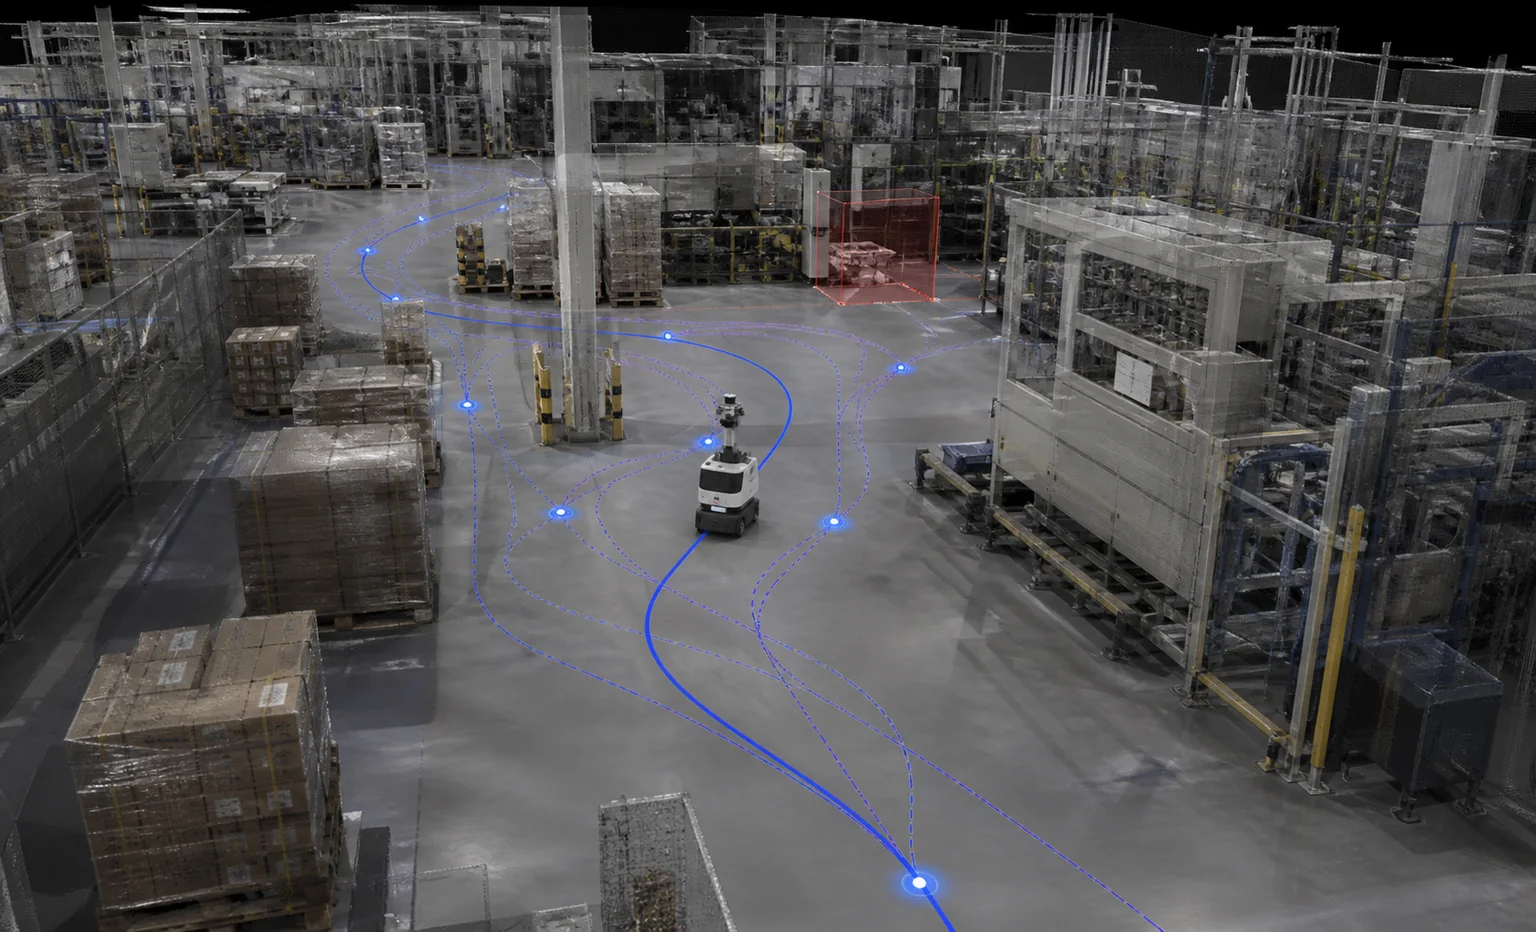
真实工业现场多设备空间采集

把真实环境转化为可计算的可信空间

重建

Real:真实场景采集与重建

支持照片、视频、LiDAR 和无人机数据,建立可浏览、可定位、可持续更新的可信三维环境。
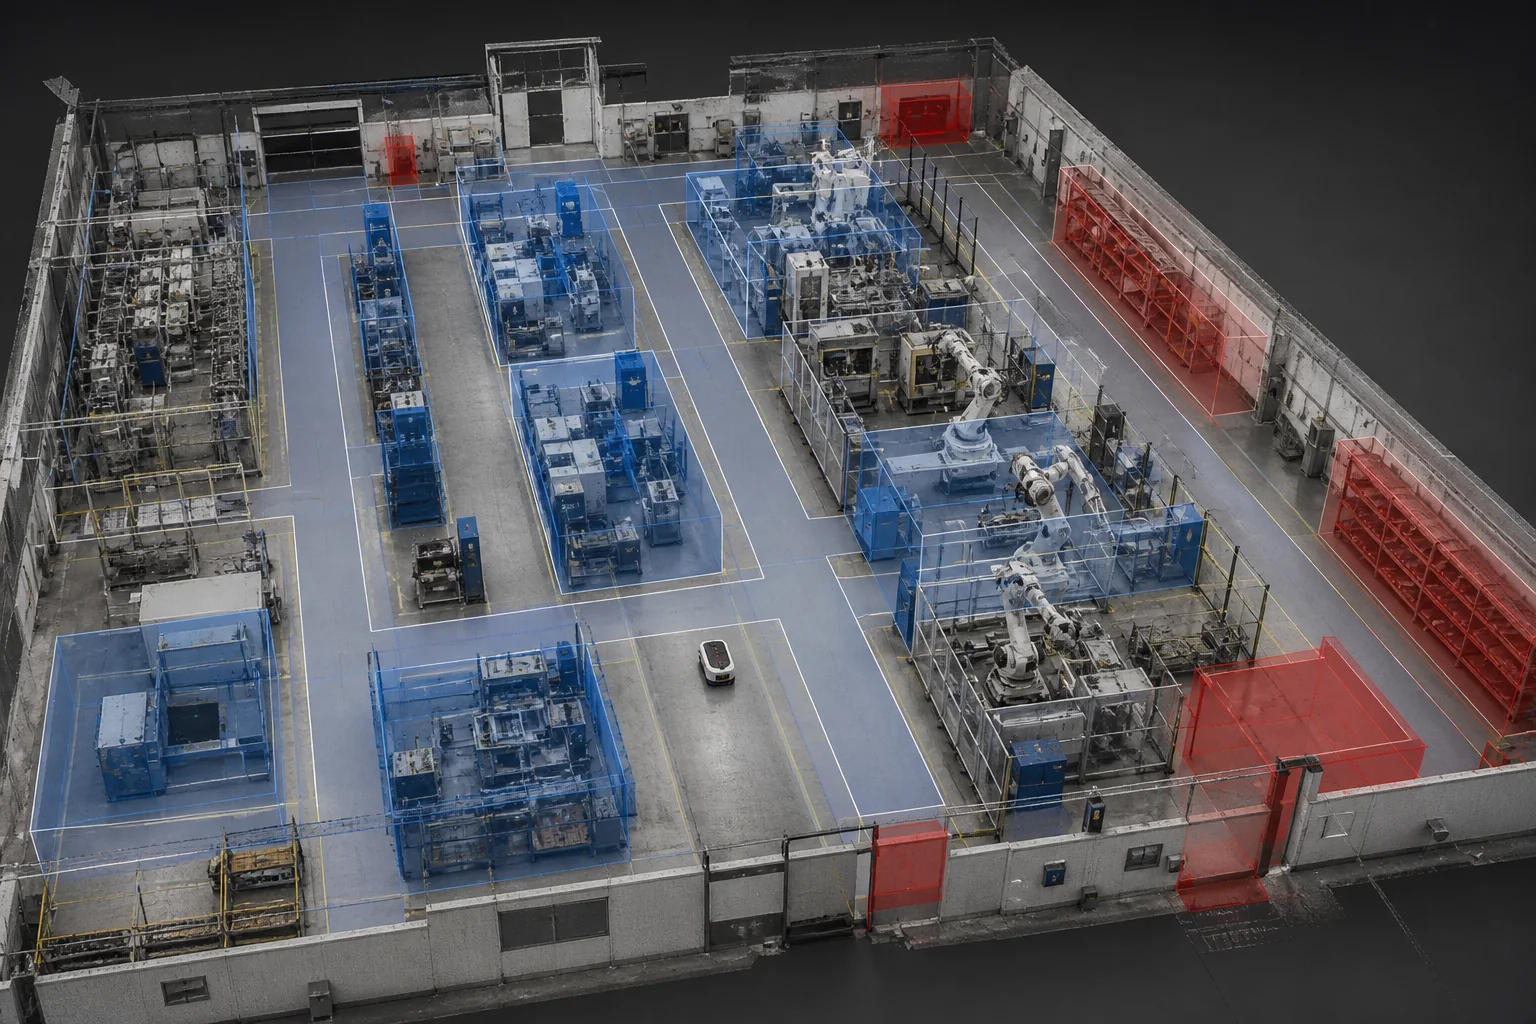
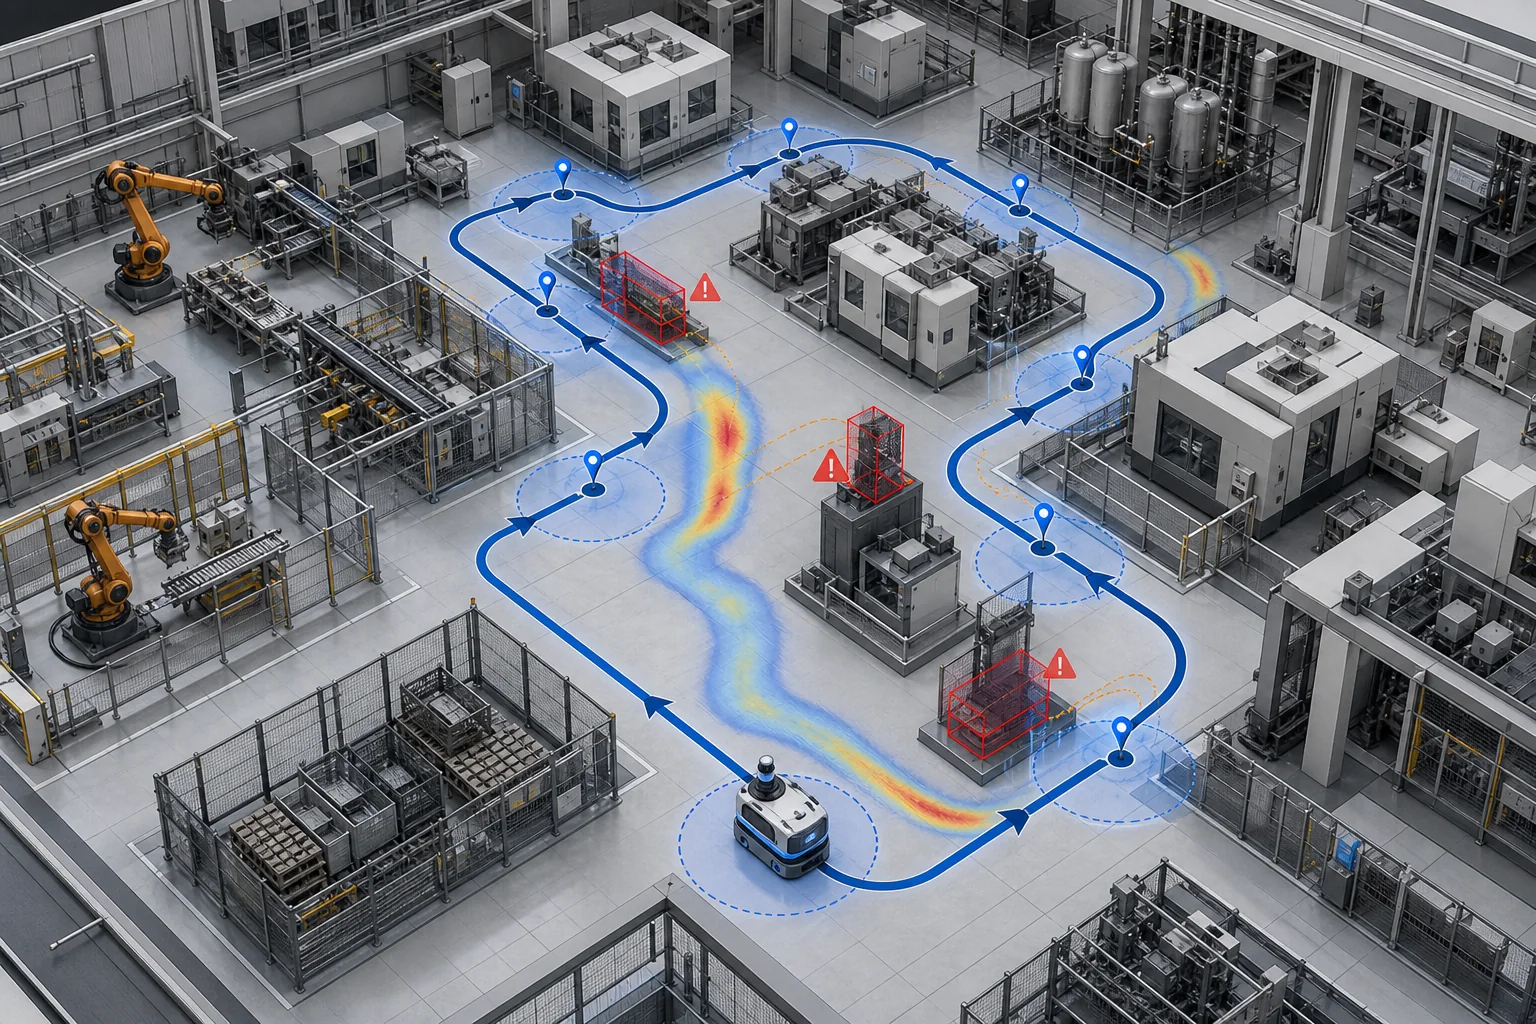
工厂数字环境空间语义与对象管理

让场景中的对象与关系可被机器理解

语义

Sim:空间语义与对象管理

配置区域、通道、设备、障碍物、任务点和风险边界,为机器人提供环境上下文。
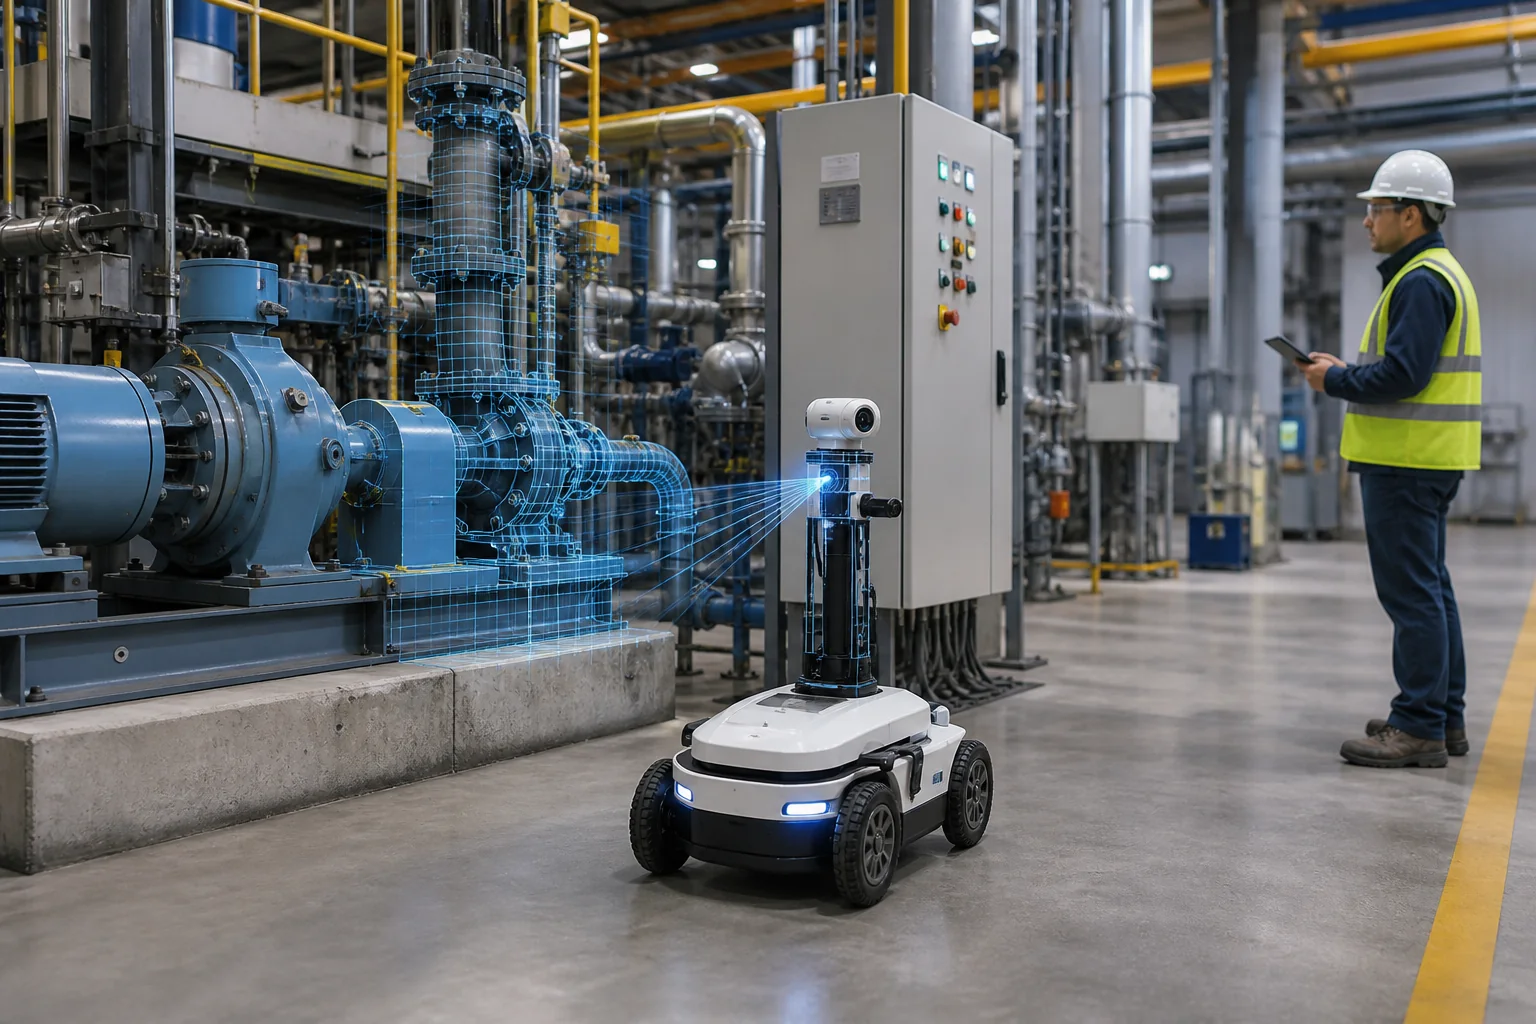
机器人任务路线训练与验证

在进入现场前配置并验证关键任务

训练

Sim:任务配置与训练验证

围绕巡检路线、目标对象、异常事件和应急流程配置任务,支持训练过程与结果复核。
机器人任务轨迹测试评测

用统一指标记录训练与任务表现

评测

Sim:测试评测与报告

记录任务状态、事件、轨迹和结果,形成可追溯的测试、训练与运行报告。
机器人现场部署与运行数据回流

让现场运行结果进入下一轮优化

闭环

Real:现场部署与数据回流

连接机器人、任务和现场事件,将运行结果回流至空间、训练与评测数据。

R2S2R 落地流程

从真实采集到部署回流

01

Real|采集与空间重建

采集真实环境数据,完成三维重建、坐标对齐和场景发布。

02

Sim|语义、任务与训练

定义对象、区域、路线、事件和任务规则,开展训练、测试与评测。

03

Real|部署、运行与回流

接入机器人本体或算法,将任务记录、现场事件和运行结果回流至下一轮优化。

交付内容

R2S2R 具身智能空间方案包含什么

具体交付范围根据场景规模、机器人类型、任务目标、数据条件与部署方式确认。

01

真实场景采集与数据规范

02

可信三维空间与语义层

03

对象、路线、任务与事件配置

04

测试评测与运行报告

05

接口集成与部署文档

典型应用场景

从一处真实空间和一项任务开始验证

先完成场景重建与任务配置,再逐步连接机器人本体、算法和现场系统。
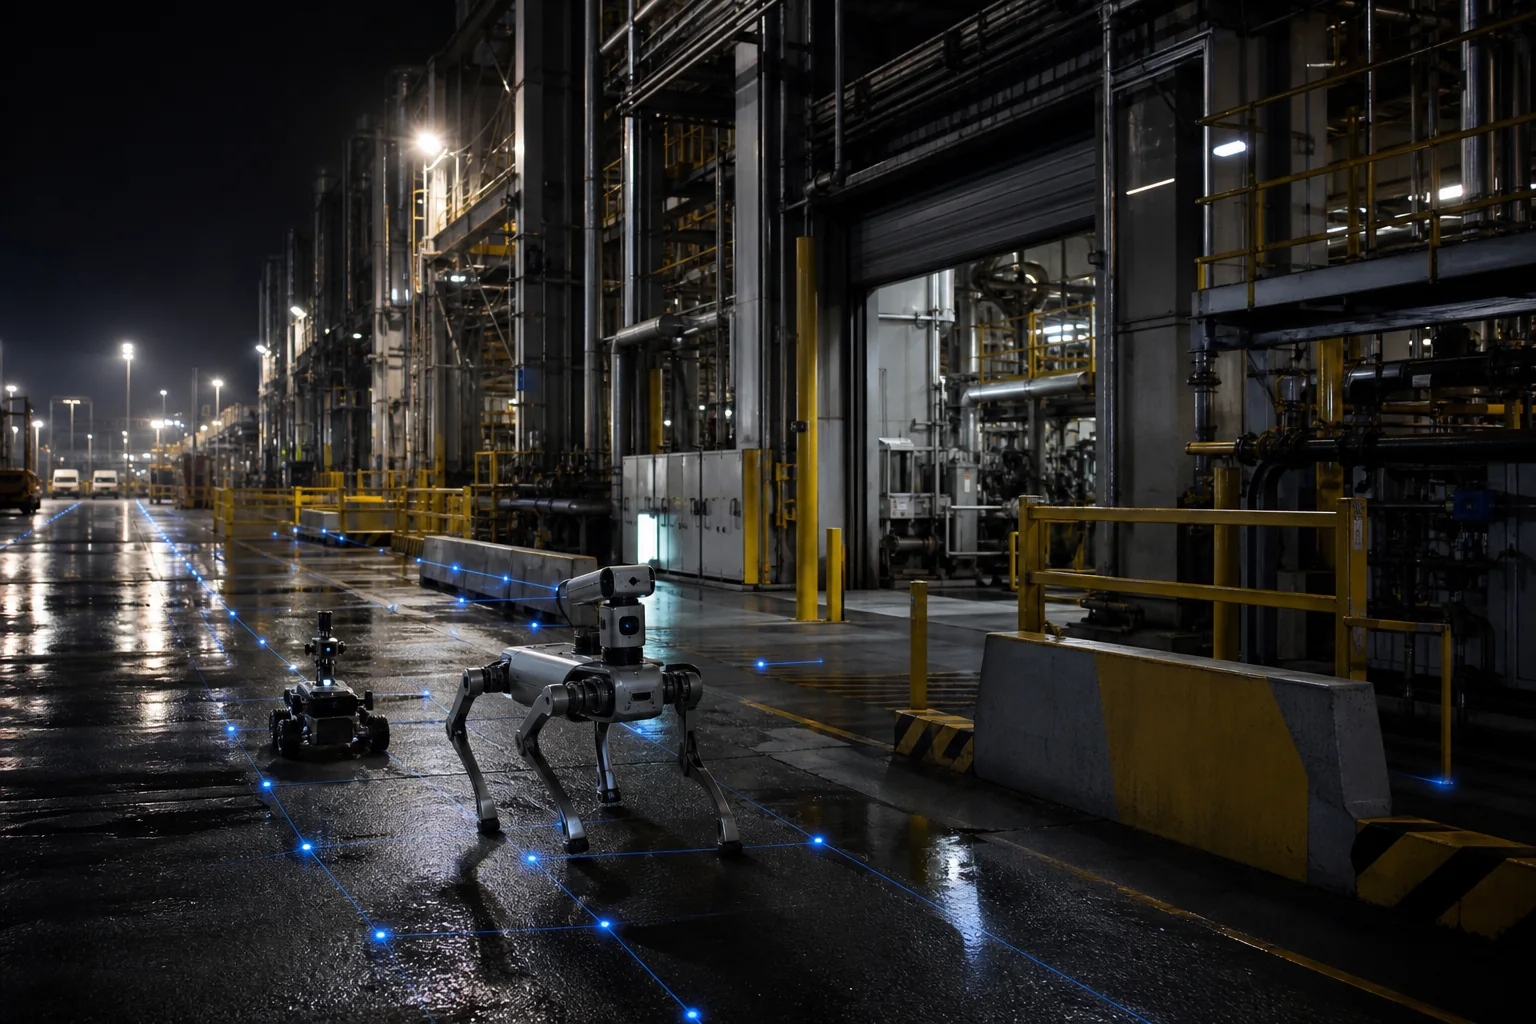
工厂与园区机器人自主巡检

应用场景

园区与工厂巡检

面向夜间巡检、设备检查、安全事件识别与任务闭环。
高风险工业区域无人巡检

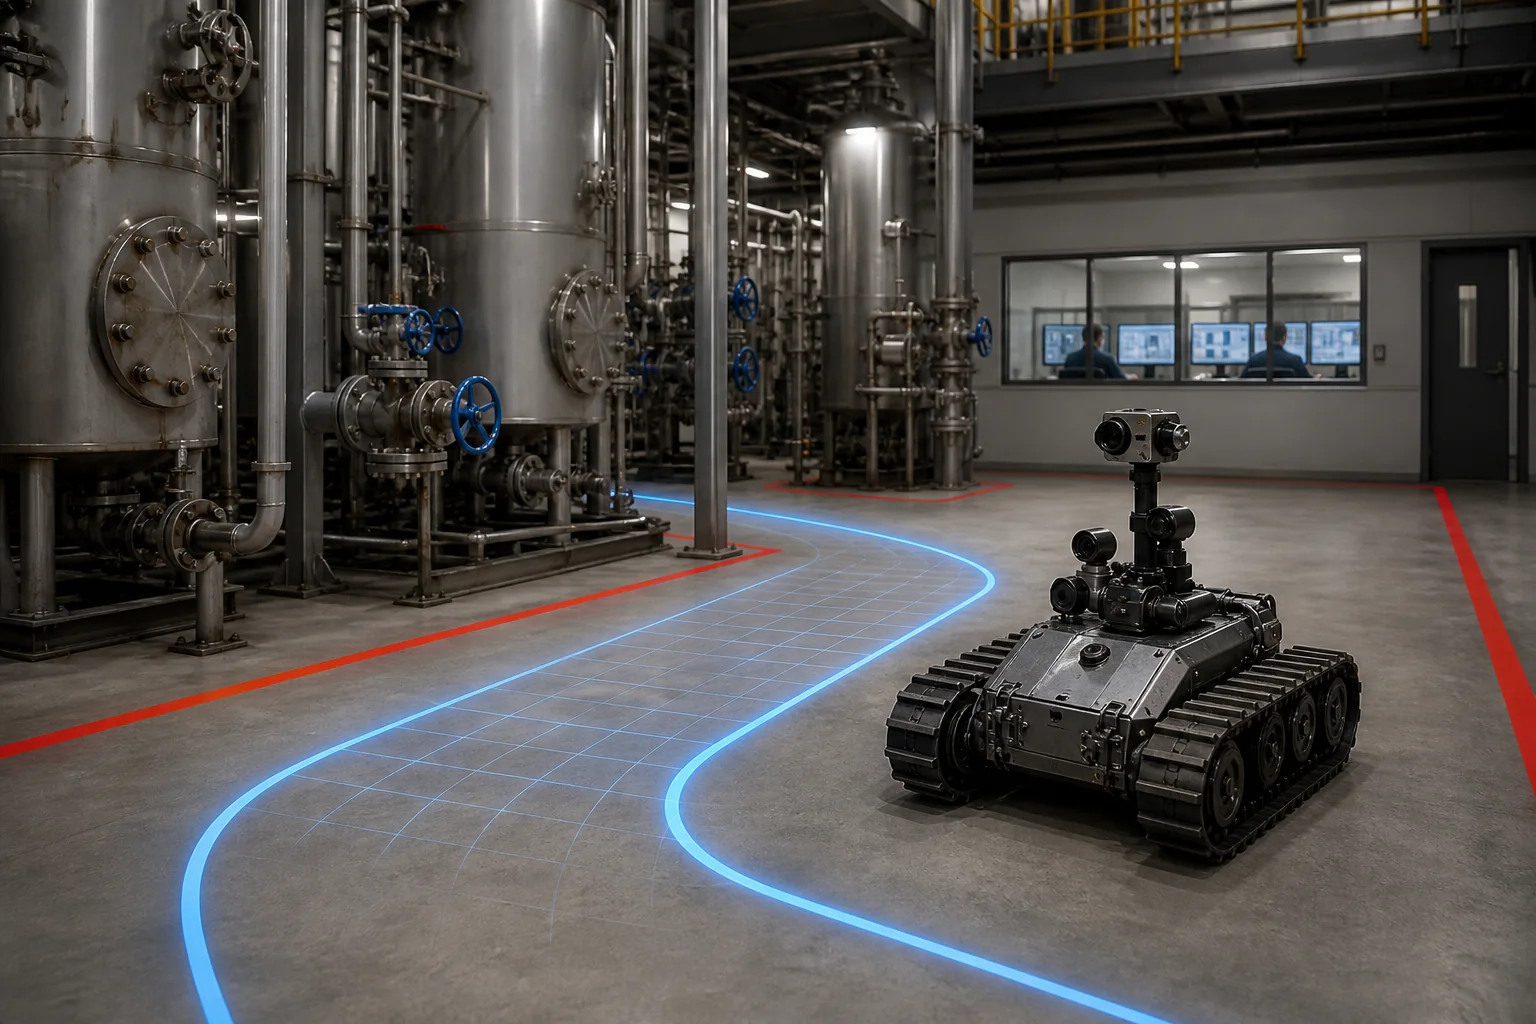
应用场景

高风险环境预演

在进入化工、矿山和受限空间前验证路线、任务与异常处置。
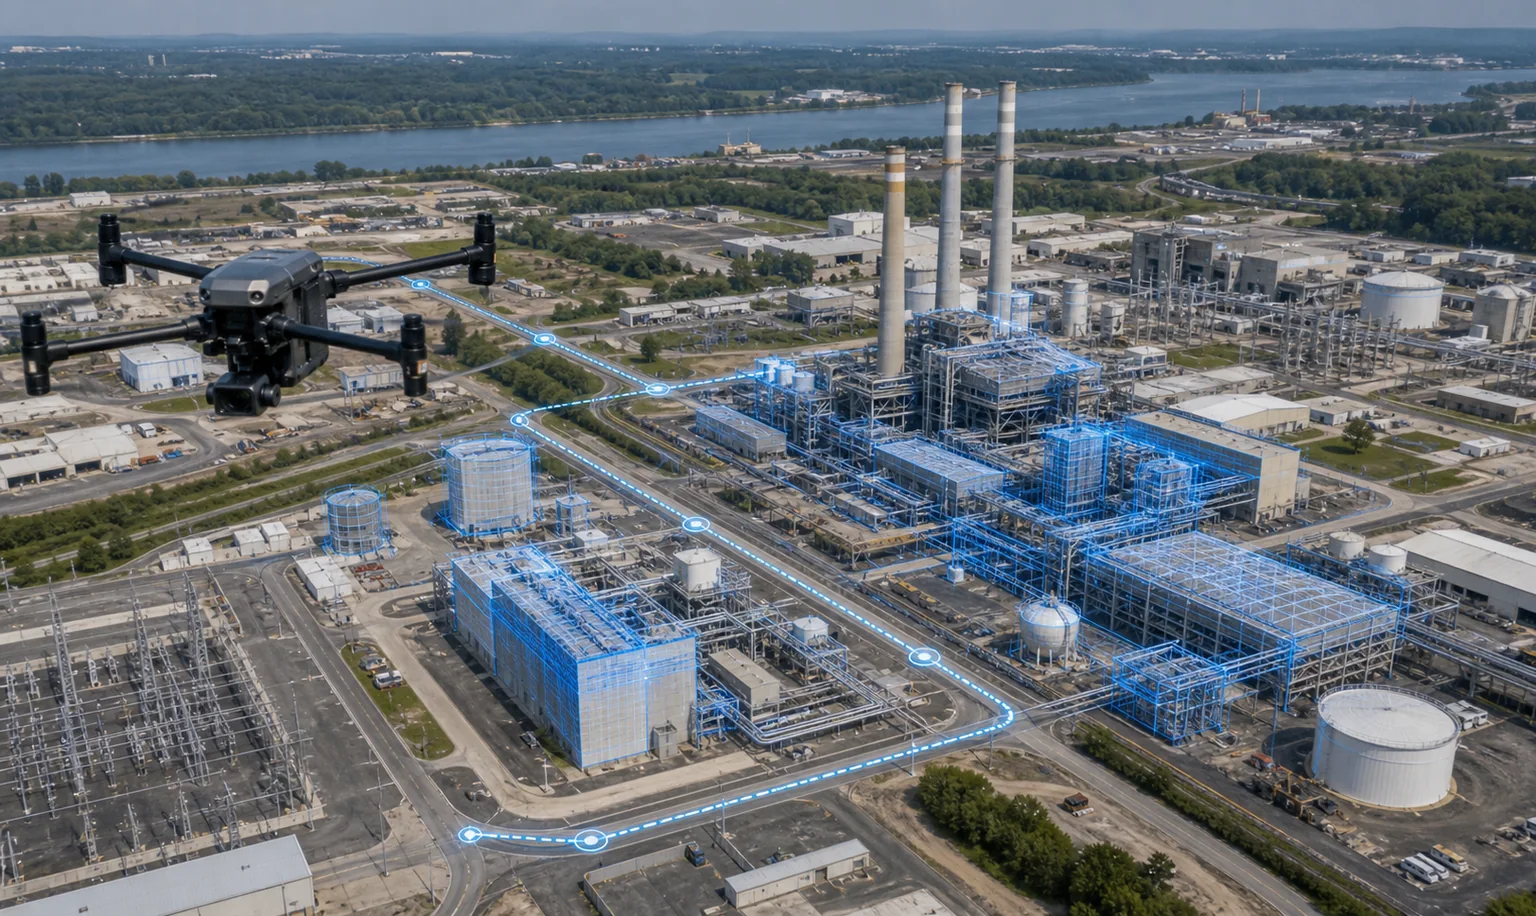
低空无人机工业设施自主巡检

应用场景

低空与无人作业

支持无人机、机器狗和移动机器人在复杂空间中的任务验证。

下一步

用 R2S2R 连接真实空间、训练验证与现场运行

告诉我们机器人类型、目标场景和任务要求,我们会提供真实场景采集、数字环境构建、任务验证与现场接入方案。